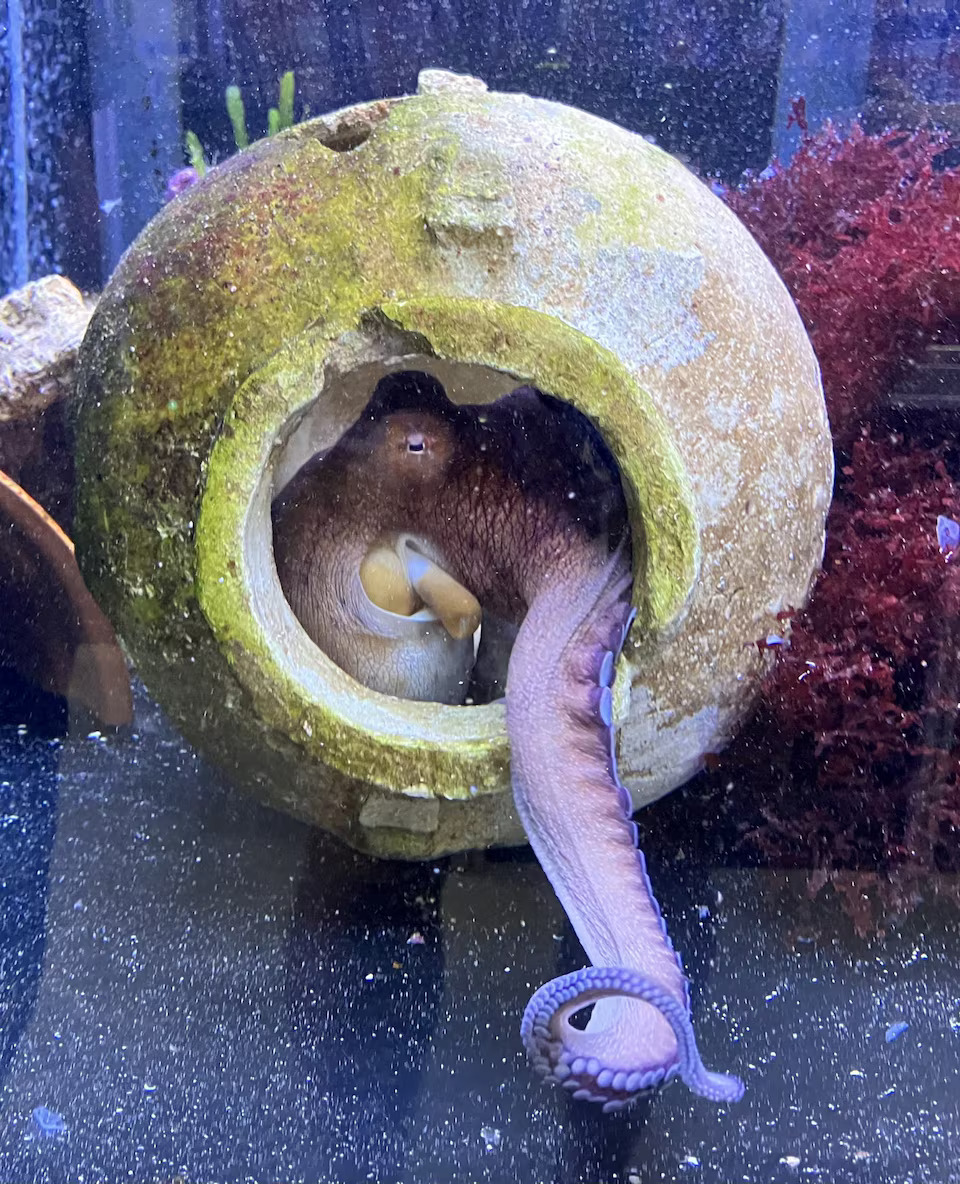
タコは、一見不可能に見える隙間をすり抜けることで有名です。科学者たちは現在、その仕組みをマッピングし、これらの海洋無脊椎動物が8本の腕と柔らかい体を、開口部が狭くなると変化する順序に組織化していることを発見した。この戦略は、狭い空間に入るように設計されたロボットに教訓を与える可能性がある。
人間や硬い骨格を持つ他の動物とは異なり、タコは、科学者が筋肉ハイドロスタットと呼ぶ、骨がなくてもサポートと動きの両方を提供する筋肉のシステムを中心に構築された非常に柔軟な体を持っています。
彼らの器用な 8 本の腕は曲げたり伸ばしたりすることができ、中央のマントは形を変えることができます。この動物の循環系はねじれにも適しています。主要な血管には、体の一部が収縮した場合でも局所的に血液を動かし続けるのに役立つ筋肉のポンプシステムがあります。
「自然界では、タコは体よりも小さな空間を移動する能力を持っています。これは、圧迫行動と呼ばれる能力です」と、シンガポール国立大学ソフトロボティクス研究室の研究者であり、ジャーナル・オブ・エクスペリメンタル・バイオロジーに掲載された研究論文の著者の一人であるウェンシー・シン氏は述べた。 「私たちは、これらの動物がどのようにこの行動を行うかについて、将来ロボットに適用できる一般的なパターンがあるかどうかを調査しました。」
研究者らは、3匹の亜成体マダコが調節可能な開口部を絞り出すビデオを作成した。彼らは 2 つの主な戦略を識別しました。開口部が動物の目の間の距離よりも広い場合にタコが使用する 3 段階のプロセスと、開口部が狭い場合に使用される 4 段階のプロセスです。
「当初、私たちは動物たちが同じ戦略を使うだろうと予想していました。…戦略が変わったことを知ったときは驚きました」とシン氏は語った。
この 3 段階の操作では、タコはまず 1 本の腕で開口部を探り、さらに数本の腕を動かし、次に挿入した腕を隔壁に当てて残りの腕、頭、外套膜を引っ張って通り抜けました。タコは口をよりしっかりと開け、残りの腕を引っ張ってから頭と外套膜を別々に絞り出すように一歩加えました。
タコがすり抜けられる最小の隙間が何によって決まるのかは明らかではありません。顎として機能し、唯一の硬い体の部分である動物のくちばしは、長い間、制限要因であると考えられてきたが、実験では、代わりに体近くの腕の大きさである可能性が示唆されているとシン氏は述べた。
「触覚」
タコにとって、狭い空間に押し込むことは、他の海洋生物が容易に到達できない逃げ道と獲物へのアクセスを提供することができます。
「アイデアは、タコが腕の触覚を使って開口部を調査しているということです」とナポリ大学フェデリコ 2 世の生物学者で、この研究の共著者であるマイケル・クバ氏は述べた。
タコの種類によっては、狭い場所に同じ方法で対処できない場合があります。クバ氏によると、マダコは沿岸水域、特に通り抜けられる穴がたくさんある岩場の周囲で万能の捕食者だという。砂質の海底に生息する種や、体の形や腕の長さが大きく異なる種は、開口部を突破するために異なる戦略を使用する可能性があるとクバ氏は付け加えた。
研究者らは、タコがこの問題をどのように解決するかを理解することで、エンジニアが同様の狭い空間を移動するためのより汎用性の高いロボットを設計するのに役立つ可能性があると期待している。
瓦礫の中を移動するように設計された捜索救助ロボットは、狭い隙間を進むために小さな断面が必要なため、細長いものが多いとシン氏は述べた。タコをヒントにしたロボットは、さまざまなセンサー、ツール、通信デバイスを備えた柔軟なアームを備え、より多くの機器を運ぶ可能性があるとXin氏は付け加えた。
これを構築するには工学的な課題がある。アームは狭い開口部を通り抜けるのに十分な柔らかさが必要だが、体の残りの部分を引っ張りながら曲げたり、ひねったり、伸ばしたりできるほど強くて器用である必要がある、とシン氏は語った。このような複雑な動きを制御するために必要な従来のアクチュエータは通常、剛性の高いコンポーネントを追加し、ロボットの剛性を高めます。
クバ氏にとって、この研究はまた、動物自体について学ばなければならないことがいかに多く残っているかを浮き彫りにした。
「人間は、海の中の柔らかい知性であるタコに魅力を感じます」とクバ氏は言う。 「しかし、タコがどのように日常生活を送っているかについてはほとんどわかっていません。」