クイーンズランド大学 VisLab は、ロボット技術と空間キャプチャ技術が UQ のセントルシア キャンパス全体のアクセシビリティに関する研究をどのようにサポートできるかをテストしています。
研究チームには、ジュリー・カルロフセク博士、フレッド・フィアルホ・テイシェイラ准教授、キアンビン・シュー博士、ティエン・ミン・グエン博士、タイソン・フィリップス博士と、ルイ・チャン博士、モハン・レン博士が集結します。
最初のトライアルでは、VisLab と UQ フェリー ターミナル間のアクセシビリティ ルートを調査しました。
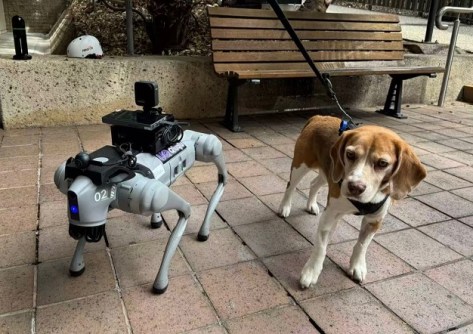
この研究では、Nguyen 博士が提供した QiuQiu という愛称の Unitree Go2 四足歩行ロボットと、補完的な空間キャプチャ技術が使用されています。
研究チームは、ロボットの内部動作データ、正面カメラ、背中に取り付けられた 360 度カメラを手持ちスキャンと組み合わせ、研究者が手持ち LiDAR スキャナを持って同じルートを歩きました。これにより、研究者はロボットによるデータ収集とハンドヘルドスキャンを比較し、それぞれがどのような追加の空間情報を取得できるかを調査することができました。
QiuQiu の散歩に加わったのは本物の犬の Milo で、測定はロボットに任せ、自分でルートの調査を行いました。
特に焦点を当てているのは、移動とアクセシビリティの関係です。 QiuQiu は歩行中に姿勢、向き、走行距離を記録し、LiDAR が地面の前後をスキャンして、歩行者専用道路に沿った傾斜や地形の変化を明らかにします。
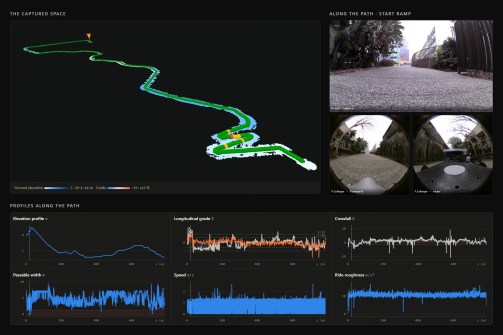
最初のフルランで、QiuQiu は約 13 分で約 790 メートルを走行しました。初期の分析では、ルートはほぼなだらかで、正味落差は約 7 メートル、スタート付近に約 1:9 の短い傾斜路があり、その先は長く緩やかな下り坂であることが示されています。
往路と復路を繰り返すことで、測定可能な空間情報を通じてスロープ、通路、地面の状態の変化を調べるための比較可能なデータセットも提供できます。
この研究は、アクセシビリティ情報をより広範な空間およびインフラストラクチャのデータセットと結び付ける、UQ セントルシア キャンパスのデジタル ツインの将来の開発にも役立つ可能性があります。
インタラクティブなキャンパス モデル内にルートの形状、傾斜、移動性のデータを統合すると、ユニバーサル アクセス分析がサポートされ、将来の計画と意思決定のための強力な証拠ベースが提供される可能性があります。