Uni of Queensland’s VisLab tests robot dog for mapping – Spatial Source
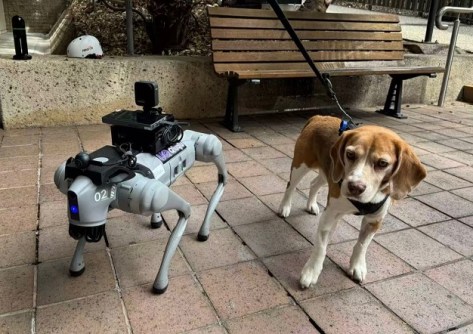
360 度カメラを搭載した Unitree Go2 四足歩行ロボット QiuQiu と、UQ セントルシアでのアクセシビリティ マッピングのトライアル中の Milo 。写真:UQ VisLab クイーンズランド大学 VisLab は、ロボット技術と空間キャプチャ技術が UQ のセントルシア キャンパス全体のアクセシビリティに関する研究をどのようにサポートできるかをテストしています。 研究チームには、ジュリー・カルロフセク博士、フレッド・フィアルホ・テイシェイラ准教授、キアンビン・シュー博士、ティエン・ミン・グエン博士、タイソン・フィリップス博士と、ルイ・チャン博士、モハン・レン博士が集結します。 最初のトライアルでは、VisLab…